
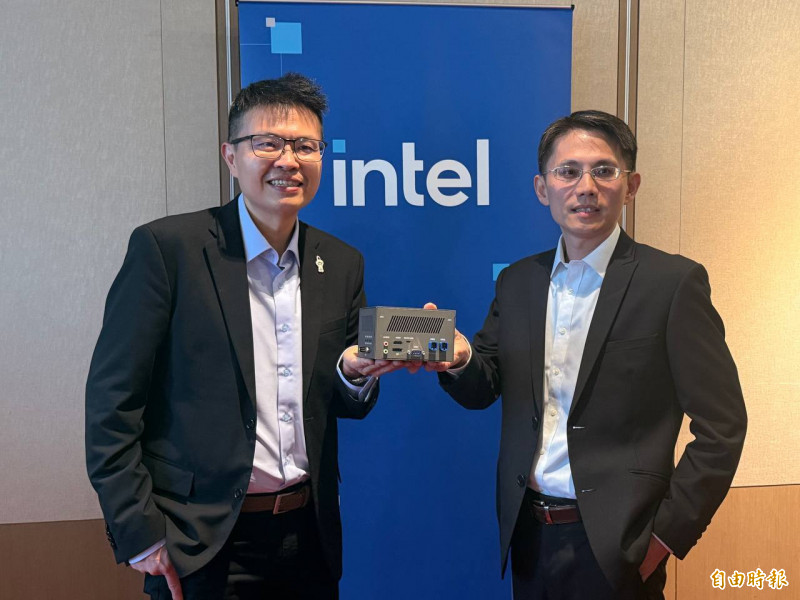
 圖左起為英特爾邊緣運算事業群生態系發展部門總經理杜唯揚、邊緣運算事業群平台研發協理王宗業。(記者林薏茹攝)
〔記者林薏茹/台北報導〕AI模型快速發展,英特爾(Intel)今(16)日指出,現階段市場已不太缺模型,真正進入AI落地階段後,如何將既有模型導入實際應用才是關鍵;其中,實體AI(Physical AI)應用的一大挑戰就是資料不足,機器人必須透過實際操作蒐集資料,再進行模型微調與部署。
英特爾邊緣運算事業群平台研發協理王宗業表示,過去市場談AI時,往往從模型及運算能力出發,但目前模型數量已相當多,現在更重要的是如何將既有模型真正落地,形成「感知、推理、行動」的完整閉環。
王宗業指出,實體AI與大型語言模型不同,機器人的訓練資料相對有限。大型語言模型可以從網路取得大量資料,但機器人需要學習的是實際動作,例如拿取物品、摺毛巾、煮蛋、洗碗等,每一項新的任務都可能需要重新蒐集資料及進行模型微調。
王宗業說明,實際開發過程中,開發者可能需要親自示範同一個動作50次、100次,蒐集足夠資料後,再進行模型訓練與微調,因此機器人資料蒐集也成為實體AI發展的重要環節。
英特爾因此推出Physical AI Studio,協助開發者進行機器人資料蒐集、模型訓練、微調及部署。該工具採用圖形化介面,開發者可建立專案,將攝影機、機械手臂及感測器等設備加入系統,再進行機器人實際操作資料的蒐集。
王宗業認為,隨著實體AI持續發展,就像2018、2019年曾出現資料標註相關公司興起的情況,未來一、兩年也可能看到更多企業投入機器人資料擷取相關工作。
除了資料蒐集,英特爾也推出OpenVINO Physical AI,協助開發者將完成訓練的模型導入實際機器人系統。王宗業表示,機器人開發仍處於資料蒐集及技術磨合階段,由於實體AI會直接與人及實際環境互動,完成開發後通常還需要半年至一年以上進行實地測試,以確認系統運作及安全性。
在硬體架構方面,英特爾邊緣運算事業部生態系統建設與教育部門總經理杜唯揚表示,機器人AI不一定需要額外配置大型GPU,可透過CPU、GPU、NPU組成的異構(XPU)架構,讓不同運算單元分工處理工作負載。
杜唯揚舉例,機器人的不同工作可由不同運算單元負責,例如GPU可處理影像辨識等工作,CPU則可負責Agentic AI相關運算、工作排程及與外部系統溝通,NPU則可用於AI推論。
杜唯揚強調,若在機器人系統中額外配置獨立GPU,除了增加成本,也會增加功耗及系統尺寸,尤其機器人本身需要在有限空間內整合運算、馬達控制及感測器等元件,部分應用還要求長時間運作,因此並非運算效能越高越好。